DONGCHAN SHIN · PORTFOLIO
Work Experience
Neuromeka · 2025.12 ~ 2026.06
Robotics Software Engineering Intern
미래핵심연구부문 / Platform그룹 · 텔레오퍼레이션 및 모방학습 플랫폼 기능 개발·검증
01변경 후 구조 명령 방식 비교 · 개념도 KPI 결과 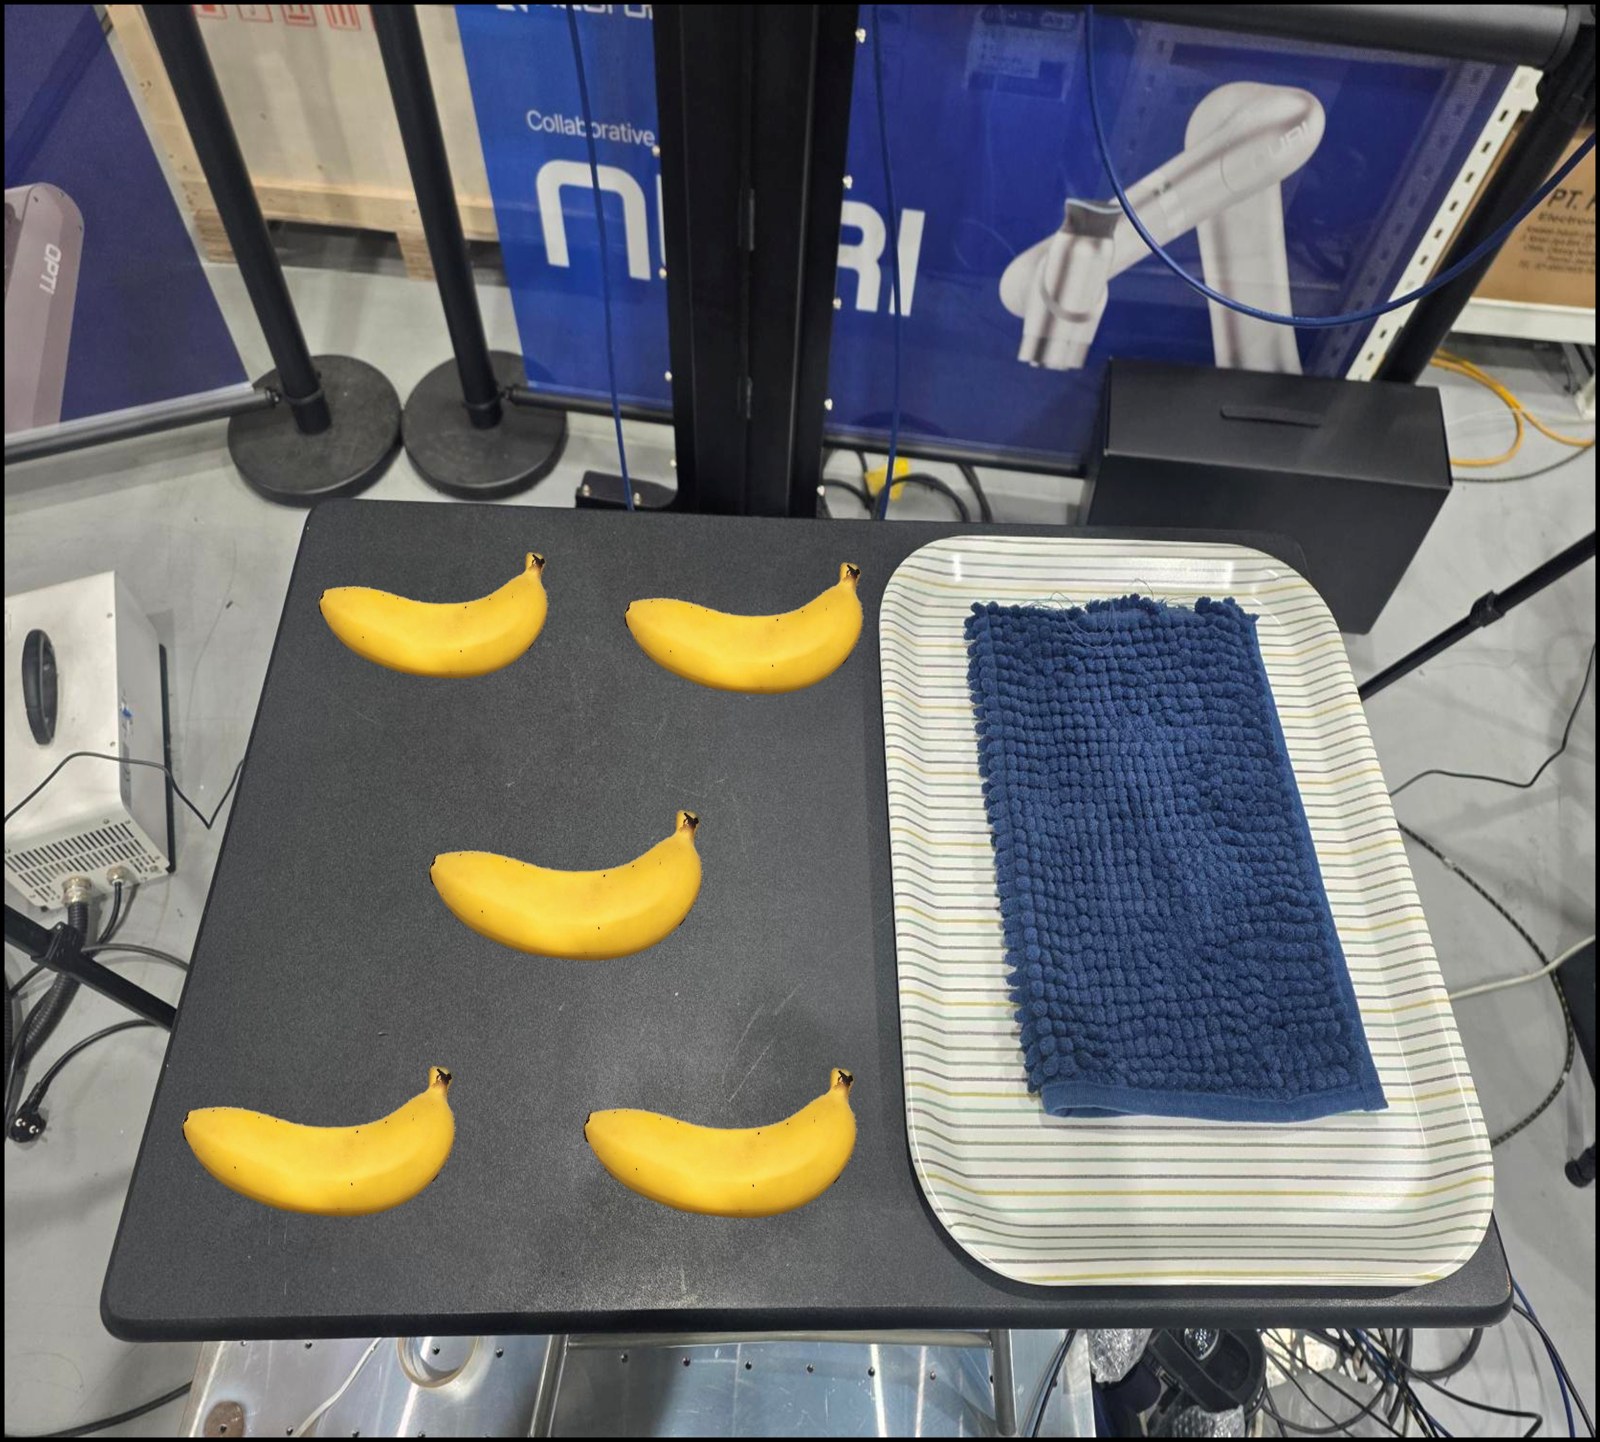
실제 수집 배치 예시
Multi-Robot Platform Expansion
다중 로봇 지원을 위한 플랫폼 확장
참가 목록·로봇 식별자를 기준으로 N대 확장을 고려해 개발하고, 독립 제어기 기반 로봇 2대에서 명령·상태·데이터 흐름을 검증했습니다.
사례 자세히 보기 ↗화면 선택 A↓참가 로봇 A + B↓각 로봇으로 실행
Real-Robot Replay
Replay 기능 개발 및 검증
저장된 Episode의 실행 로직·API·UI를 개발하고 초기 정렬과 오른팔 정지 문제를 수정해 실로봇에서 확인했습니다.
사례 자세히 보기 ↗목표 1회 전송도달까지 유지
Dual-Arm KPI Validation
양팔 테스트베드 및 KPI 검증 과제
양팔 동기 오차와 Master–Slave 추종 지연을 구분해 반복 측정하고 기준 충족 여부를 분석했습니다.
사례 자세히 보기 ↗Imitation Learning Pipeline
모방학습 데이터 개선 및 정책 실행
v1 고정 10회 → v2 무작위 50회 → v3 조건별 100회로 수집 전략을 개선해, 학습 Loss 0.0037과 실로봇 성공률 90%를 확인했습니다.
사례 자세히 보기 ↗