← Work ExperienceCASE STUDY

03 / DUAL-ARM KPI

함께 움직였는가?
얼마나 늦게 따라왔는가?

측정 코드 구현과 반복 시험을 맡아, 양팔 동기 오차와 추종 지연을 측정하고 KPI 달성을 확인했습니다.

Neuromeka 인턴 · 2025.12 ~ 2026.06

내 역할
측정 코드 구현 · 반복 시험 · 분석
핵심 판단
목표 추종과 양팔 동기는 별도 평가
KPI 달성 · RMSE
동기 0.615 mm / 기준 1 mm
지연 X 46.675 · Z 47.694 ms / 기준 50 ms
실제 측정 그래프 보기 ↓
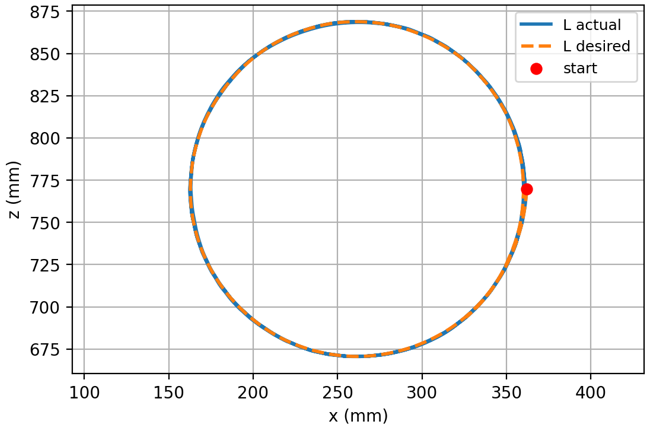
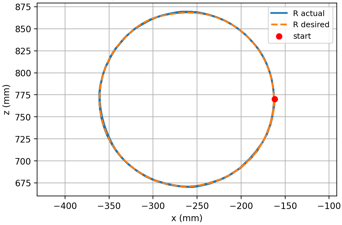
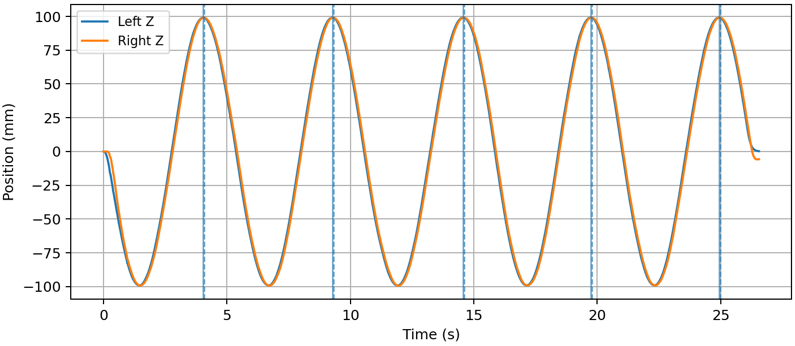
시험 · 양팔 실제 궤적과 목표 궤적

왼팔

왼팔의 실제 TCP와 목표 궤적 · KPI 슬라이드1

오른팔

오른팔의 실제 TCP와 목표 궤적 · KPI 슬라이드1
KPI 슬라이드 1의 원본 그래프 · 원본 슬라이드 보기 ↗

KPI TEST · RESULTS

동기·지연 KPI 달성

양팔 동기 오차

0.615 mm측정 RMSE

RMSE기준 1 mm
01 mm

KPI 달성MEAN 0.589 mm

X축 Master–Slave 지연

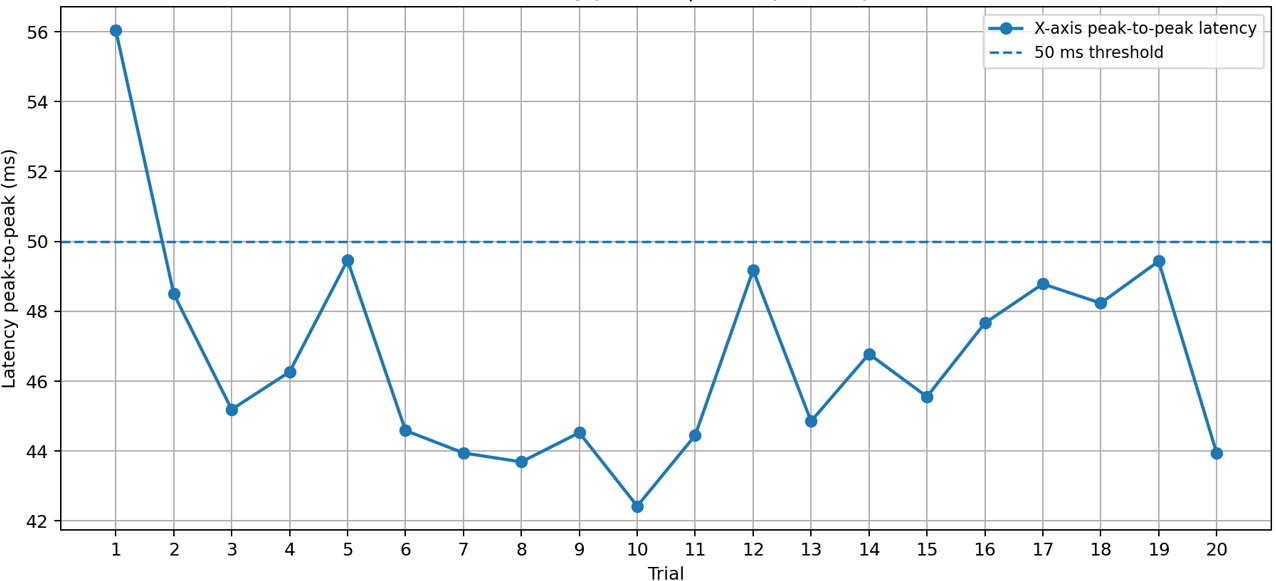
46.675 ms측정 RMSE

RMSE기준 50 ms
050 ms

KPI 달성MEAN 41.012 ms

Z축 Master–Slave 지연

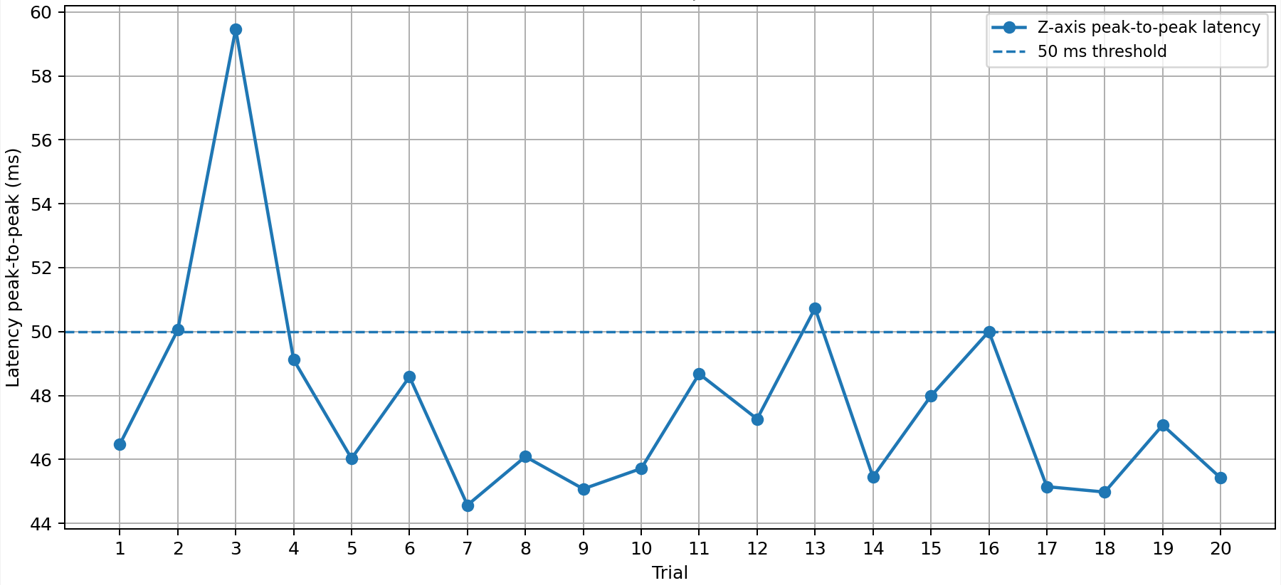
47.694 ms측정 RMSE

RMSE기준 50 ms
050 ms

KPI 달성MEAN 42.285 ms

KPI TEST · MEASUREMENT
반복 시험과 실제 움직임으로 확인

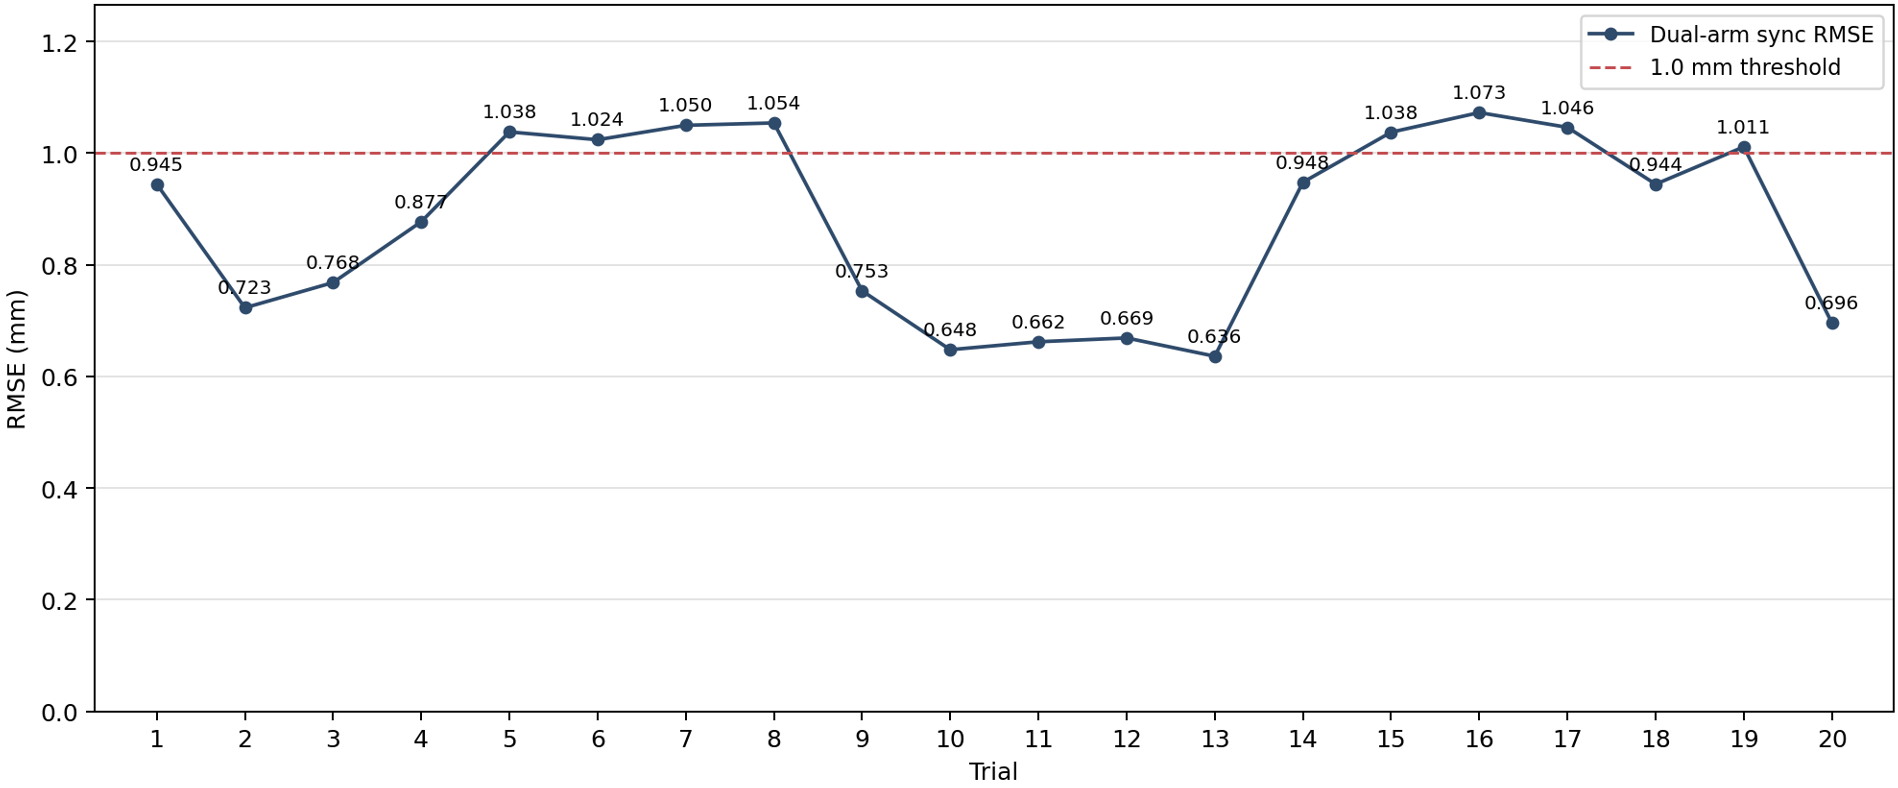
동기 시험 · 20회 측정 그래프
동기 시험 · 20회 측정 그래프
보고서 슬라이드 1의 동기 RMSE 그래프입니다. · 크게 보기 ↗
X축 추종 지연 · 반복 시험
X축 추종 지연 · 반복 시험
보고서 슬라이드 2의 X축 지연과 50 ms 기준선입니다. · 크게 보기 ↗
Z축 추종 지연 · 반복 시험
Z축 추종 지연 · 반복 시험
보고서 슬라이드 2의 Z축 지연과 50 ms 기준선입니다. · 크게 보기 ↗

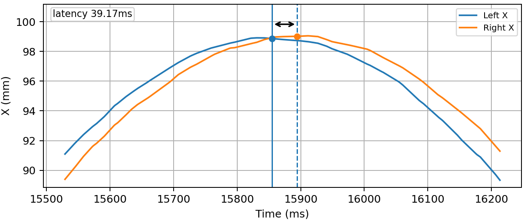
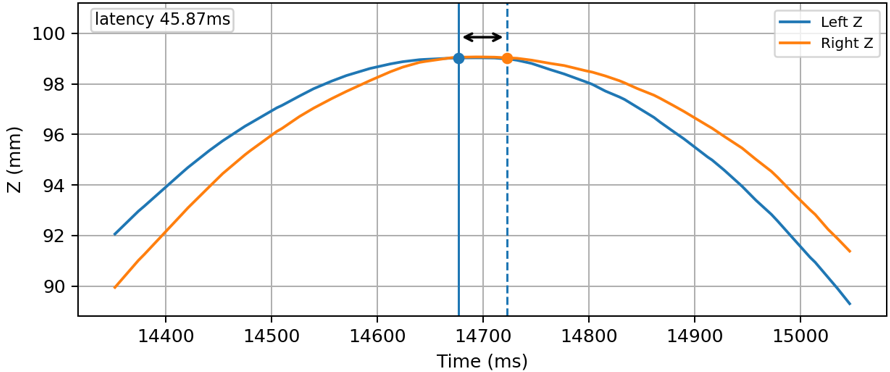
두 팔 사이의 시간 차는 확대해서 비교했습니다.

X축 · 같은 동작 구간을 확대
X축 · 같은 동작 구간을 확대
두 팔의 실제 위치 파형과 대응 지점의 시각 차를 비교한 원본 그래프입니다. · 크게 보기 ↗
Z축 · 같은 동작 구간을 확대
Z축 · 같은 동작 구간을 확대
Z축에서도 위치 파형의 시각 차를 확인했습니다. 원본 그래프의 수치와 축을 유지했습니다. · 크게 보기 ↗
실제 X·Z 위치 파형 더 보기
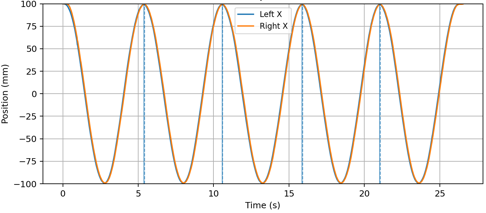
X축 실제 위치
X축 실제 위치
슬라이드 2의 Master·Slave 위치 파형입니다. · 크게 보기 ↗
Z축 실제 위치
Z축 실제 위치
슬라이드 2의 Master·Slave 위치 파형입니다. · 크게 보기 ↗

자료: KPI 슬라이드 1·2 · 동기 시험 원본 ↗ · 지연 시험 원본 ↗

01 / Test Goal

두 팔의 차이를 무엇으로 판단할까?

양팔 로봇의 시험 환경을 구성하고, 두 팔이 같은 움직임을 유지하는지와 Master를 Slave가 얼마나 늦게 따라가는지를 평가했습니다. 화면에서 궤적이 비슷해 보여도 각 팔의 목표 추종, 두 팔 사이의 위치 차이, 시간 지연은 서로 다른 문제였습니다.

저는 결과값을 계산하기 전에 무엇을 비교해야 요구한 성능을 판단할 수 있는지부터 정리했습니다. 작은 오차를 만드는 계산보다, 실제 차이를 남기는 측정 기준이 필요했습니다.

02 / Decision

오차를 작게 만드는 대신, 실제 차이를 남기기

  1. 처음의 비교 방식을 검토

    초기에는 한 팔을 반전하고 두 궤적을 회전·이동시켜 맞추는 방식을 검토했습니다. 하지만 정합 과정에서 평가하려는 운동 차이까지 작아질 수 있었습니다.

  2. 제거할 차이와 남길 차이를 구분

    설치 간격에 해당하는 초기 위치 차이만 제거하고, 이후 두 팔의 상대변위 차이는 그대로 남기는 기준으로 정리했습니다.

  3. 추종 오차를 동기 오차와 분리

    각 팔이 제어기 목표를 잘 따라가는지와 두 팔이 같은 운동을 하는지는 따로 계산했습니다.

BEFORE

궤적을 잘 포개는 비교

회전·이동 정합에 따라 운동 차이도 줄어들 수 있음

AFTER

초기 위치만 제거한 비교

두 팔이 출발한 뒤 서로 얼마나 다르게 움직였는지 확인

초기 설치 위치 차이를 제거하고 양팔의 대응 움직임을 비교
두 팔의 설치 위치 차이는 제거하고, 이후의 실제 움직임 차이를 평가했습니다.

03 / Measurement

실제 위치와 통과 시각으로 확인했습니다.

동기 시험은 공통 원궤적을 두 팔에 전달하고 실제 TCP 위치를 기록했습니다. 각 팔의 시작 위치를 뺀 뒤 두 움직임의 차이로 동기 오차를 계산했습니다. 한 팔의 actual과 controller desired 사이 오차는 별도로 확인했습니다.
동기 오차를 확인한 과정
동기 오차를 확인한 과정 — 공통 원궤적 → 양팔 실제 위치 기록 → 초기 위치 차이 제거 → 상대변위 오차 계산. 개별 목표 추종과 양팔 동기를 나누어 봅니다.
공통 원궤적 → 양팔 실제 위치 기록 → 초기 위치 차이 제거 → 상대변위 오차 계산. 개별 목표 추종과 양팔 동기를 나누어 봅니다. · 크게 보기 ↗

Master–Slave 시험에서는 Master의 실제 움직임을 읽어 Slave 목표를 만드는 경로와 선행 보상을 다뤘습니다. 명령을 보낸 시각 차이가 실제 로봇의 추종 지연을 대신하지 않도록, 두 팔의 실제 위치 파형에서 대응하는 지점의 시각을 비교했습니다.

  1. 동일한 반복 운동의 위치를 기록

    X·Z축에서 Master와 Slave의 실제 위치 파형을 확인했습니다.

  2. 대응하는 지점의 시간 차를 확대

    같은 동작 구간을 확대해 두 곡선의 대응 peak 사이 시각 차를 비교했습니다.

  3. 축별 결과를 나누어 정리

    X·Z축 지연의 RMSE와 MEAN을 각각 정리하고, 50 ms 기준과 비교했습니다.

04 / Results

동기 RMSE 0.615 mm, 지연 RMSE 두 축 모두 50 ms 이내

보고서에서 동기 RMSE는 0.615 mm, 추종 지연 RMSE는 X축 46.675 ms · Z축 47.694 ms로 정리했습니다. 동기 오차와 시간 지연을 나누어 측정하고 각 KPI 기준의 달성을 확인했습니다.

KPI 결과 그래프 보기 ↑ · 실제 측정 그래프 보기 ↑

Measurement Notes · 보고 자료

표시 수치는 KPI 슬라이드 1·2의 RMSE와 MEAN입니다. 그래프는 같은 PowerPoint 원본에 포함된 이미지를 사용했습니다.

05 / Takeaway

측정 기준부터, 다시 확인할 수 있는 결과까지